
マルチステーション マグネチックスターラー購入ガイド
ベンチ上に 6 つのビーカー、1 つのマグネティックスターラー、そして次のサンプリングポイントまで 40 分。ほとんどの研究室がマルチステーションユニットの検討を開始する瞬間です。容器を次々と撹拌するのは時間がかかるだけではありません。また、最初のサンプルと 6 番目のサンプルは決して同じ混合履歴を共有しないため、すべての比較に静かな変数が導入されます。マルチステーションマグネチックスターラーは、複数の容器を同時に稼働させることでこの問題を解決しますが、購入の決定が位置を数えるだけで簡単に決まることはほとんどありません。ステーションの間隔、ドライブの構造、船舶の形状、プラットフォーム全体での速度の設定方法はすべて、日常業務でユニットが実際に何ができるかを決定します。
連続撹拌によりデータコストが発生し始める場所
複数のサンプルを同時に準備する必要があるまでは、シングルポジションスターラーがボトルネックになることはありません。次に、ビーカーの列、タイマー、そして誰かがベンチに沿って歩き、各容器を順番に開始および停止するという回避策が表示されます。目に見えるコストはベンチタイムです。目に見えにくいコストは、サンプルが混合履歴を共有しなくなることです。最初の容器が最後の容器の 20 分前に開始した場合、それらの間の比較には不確実性が伴い、特にサンプリング前に一定の撹拌時間を指定している場合には、後で再構築するのが困難です。
そのタイミングに依存するワークフローは一般的です。溶解および浸出試験、溶媒抽出、顔料または電極スラリーの懸濁、滴定前の pH 調整、次の試薬を添加する前に塩またはポリマーを完全に溶解する必要がある希釈ステップなどです。いずれの場合も、撹拌は便利なものではありません。これは計量プロセスの一部であり、最初の容器を始動してから最後の容器を始動するまでの間隔は、実質的に制御できない変数となります。
逐次撹拌の計算は過小評価されがちです。 6 つのサンプルにわたって 20 分間の撹拌を必要とするプロトコールでは、容器を次々に撹拌すると、経過時間は 2 時間かかります。並行して実行すると、同じ 6 つのサンプルが 1 つの撹拌ウィンドウ内で終了し、オペレーターは自由にバイアルにラベルを付けたり、次のバッチを準備したり、最初にサンプルを生成した分析を開始したりできます。
ベンチ組織も変わる。 6 つの個別のスターラーは、6 つの電源リード、6 つの設置面積、6 つの拭き取り面を意味します。ドラフト内や混雑したベンチでは、撹拌自体ではなく、それが処理量の本当の限界となることがよくあります。複数のポジションを備えた単一のプラットフォームは、使用するガラス製品に対して十分な間隔を置いて配置されていれば、電源、制御インターフェース、流出リスクを 1 か所に統合します。
マルチステーションマグネチックスターラーの仕組み
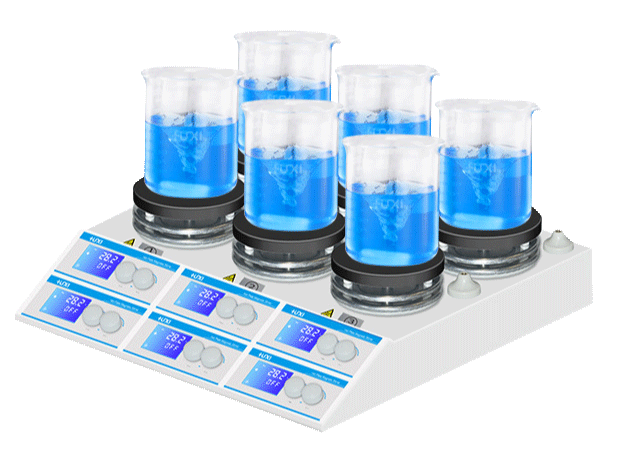
A マルチステーションマグネチックスターラー 長沙天創粉体技術有限公司より (TENCAN) は、本質的に、1 つのハウジングに組み込まれた複数の磁気撹拌位置です。各ポジションの原理はシングルポジションユニットの原理と同じです。変化するのは、ドライブの配置方法、位置の間隔、および速度がプラットフォーム全体に設定されるか、ステーションごとに個別に設定されるかです。
各ポジションの背後にある駆動原理
非磁性の上部プレートの下で、回転磁石、または順番に駆動される一連の電磁石が移動磁場を生成します。容器内の磁気撹拌子はその磁場に結合し、磁場とともに回転します。モーターと液体の間にはシャフト、ベアリング、動的シールがありません。そのため、開いた容器を閉じたままにしておく必要がある場合、潤滑部品から保護されている必要がある場合、または操作間の洗浄が簡単な場合には、磁気撹拌が好まれます。
カップリングは堅固ではありません。トルクは上部プレートと容器の底部を介して伝達され、その伝達の強さは距離や液体の粘度とともに低下します。この 1 つの事実によって、ユーザーが実際に気づく動作のほとんどが説明されます。水中で自由に回転する棒はグリセロール溶液中で失速する可能性があり、壁の厚いフラスコには薄いビーカーよりも強力な駆動力が必要な可能性があり、低速で安定している棒は、渦が深くなり負荷が増加すると場を失う可能性があります。
場は電気的設定ではなく物理量であるため、任意の位置の有効な上限速度は、ディスプレイに表示される数値ではなく、バーが切り離される点によって定義されます。マルチポジションプラットフォームにより、これが可視化されます。容器の壁の厚さが異なる場合、または液体の粘度が異なる場合、あるポジションに適した設定が別のポジションには適さない可能性があります。
共有ドライブと独立ドライブ
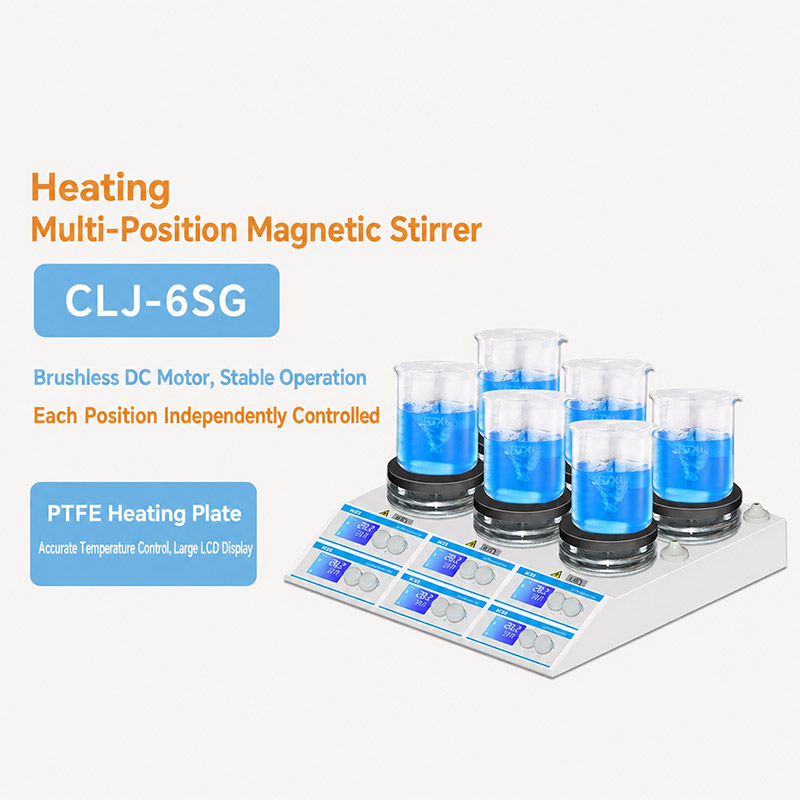
マルチポジション プラットフォームは通常、2 つの方法のいずれかで構築されます。 1 つ目では、単一のモーターがベルト、歯車列、または共有の回転磁石アセンブリを介してすべての位置を駆動するため、すべての位置が同じ速度で回転します。 2 つ目では、各ポジションに独自のモーターと独自の制御チャネルが搭載されており、同じプラットフォームで同時に異なる速度を設定できます。
共有ドライブ設計は機械的に単純で、位置の同期が保たれるため、同一条件下で同一サンプルを比較することが目的の場合に魅力的です。その制限は、各位置に異なる荷重がかかる場合に現れます。粘性のあるサンプルにより共有ドライブがわずかに遅くなる可能性があり、列車の設計によっては、その影響がどの位置でも感じられる可能性があります。独立したドライブはコストが高く、電子機器も追加されますが、プラットフォームで複数の異なるメソッドを同時に実行でき、1 つの位置が空または停止した場合でも動作を継続できます。
注文する前に、どのアーキテクチャが提供されているか、速度がグローバルに設定されているかポジションごとに設定されているかを確認する価値があります。その答えによって、プラットフォームが反復テスト、複数の定式化によるメソッド開発、または同じベンチでの両方の混合に適しているかどうかが決まります。
ステーションのレイアウト、間隔、船舶の互換性
ステーション数は、ほとんどの購入者が最初に確認する仕様ですが、それ自体では最も有益ではありません。重要なのは、実際に使用されるサイズの容器が互いに接触せずにいくつ収まるか、そして各容器がそれぞれのドライブの中心に配置できるかどうかです。
間隔とガラス器具の直径の関係
2 つの位置は、その上に置かれた容器が縁で衝突せず、不安定になるほど大きく張り出さない場合にのみ使用できます。小さなビーカー用にレイアウトされたプラットフォームは、一旦背の高いフラスコ、分液漏斗、またはジャケット付き容器を導入すると、事実上位置を失う可能性があります。これは、ガラス製品の最も幅の広い部分が必要な中心間距離を設定するためです。実際的なアプローチは、現在の方法で最も幅の広い容器を測定し、リムと撹拌棒回収装置のクリアランスを追加して、プレート全体に収まる直径がいくつあるかを数えるというものです。
オーバーハングは 2 番目の理由で注目に値します。ドライブ周囲のプレート領域より大きい容器でも撹拌する可能性はありますが、安定性が低く、バーが外れたり、液体が乱されたときに移動する可能性が高くなります。容器が高いかベースが狭い場合、特に長期間無人で稼働するプラットフォームでは、クランプまたは保持レールを追加することが賢明です。
作業容積と撹拌棒の形状
実際のルールとして、スターラーバーは容器の内径のおよそ 3 分の 1 から 2 分の 1 に及ぶ必要があります。著しく短いバーは、壁の近くに停滞ゾーンを残す傾向があります。容器に対して長すぎるバーはガラスをこすってしまい、詰まる可能性があります。位置ごとの作業量は、高速で形成される渦と、ドライブとバーの間の結合距離の 2 つの要因によって同時に制限されます。この距離は、液体の量によってバーが底から持ち上がるか、容器が大きくなりギャップが増加するにつれて増加します。
並行作業の場合、単一の位置での最適化よりも均一性の方が価値があります。すべてのステーションで同じ容器タイプと同じバーサイズを使用すると、混合強度が同等に保たれるため、サンプル間で観察される違いはセットアップではなくサンプルを反映します。 1 つの位置で異なる容器または異なる充填量を使用する必要がある場合は、その位置を別の条件として扱い、それに応じて結果を解釈してください。
速度制御、渦形成、混合品質
速度は、オペレーターが最も頻繁に調整する変数ですが、解釈の一貫性が最も低くなります。マルチポジションプラットフォームでは、単にバーがどのくらいの速度で回転するかではなく、同じ設定ですべての容器で同じ混合動作が生じるかどうかが問題となります。
実用的な速度を設定する
最も有用な速度は通常、固体を浮遊させ、バルク液体を動かし続ける最低速度です。必要以上に速く運転すると、せん断が加わり、空気の巻き込みが増加し、渦がバーに到達するのが促進されます。この時点で、混合の品質は向上するどころか低下します。実際のルーチンは、固体が完全に浮遊し、底に堆積物が残らなくなるまで徐々に速度を上げ、その後、バーが浅い表面ディンプルで安定した回転を保つように速度をわずかに下げることです。
渦を読む
液面の浅いくぼみは、循環が適切であることを示しています。バーに達する深い漏斗は、速度が容器がサポートできる速度を超えていることを示しており、その結果は予測可能です。空気が液体に引き込まれ、バーが騒音を発し、その瞬間に行われる体積移動によって同伴ガスが運ばれます。マルチポジション プラットフォームでは、ポジション間で渦の形状を比較することで迅速な診断が可能です。同じ公称設定において、ある位置の漏斗が他の位置よりもはるかに深い場合、その原因は通常、ドライブの故障ではなく、容器の直径、充填量、または液体の粘度の違いです。
バーが結合したままにならない場合
デカップリングはほとんどの場合、制御の問題ではなく負荷の問題です。一般的な原因としては、その距離で駆動するには粘度が高すぎる液体、トルクを受け入れることができないほど小さすぎるバーまたは磨耗しすぎているバー、底部が厚いまたは平らでない容器、容器を持ち上げるプレート上の破片または乾燥した残留物などが挙げられます。丸底フラスコも平底ビーカーとは異なる動作をします。これは、バーが湾曲したウェルに収まり、ドライブとの隙間が大きいためです。速度を下げたり、より大きいまたは重いバーを使用したり、より薄い壁の容器に移動したりすると、多くの場合、プラットフォーム自体に変更を加えることなくカップリングが回復します。
粘度、化学および汚染の管理
磁気撹拌は、低粘度から中粘度の技術です。液体がペーストまたは濃厚なスラリーになる場合、磁気カップリングでは十分なトルクを伝達できないため、機械式スターラーまたは別の混合原理が適切なツールになります。
撹拌棒の選択
スターラーバーには通常、不活性ポリマーコーティングが施されています。PTFE は耐薬品性があり、表面の摩擦が低いため、PTFE が最も一般的です。形状の選択は多くのユーザーが予想している以上に重要です。円筒形のバーは汎用オプションであり、ピボット リング バーは丸底フラスコに適しており、より大きな直径のバーは粘性液体中でより多くのトルクを伝達します。研磨固体の場合、コーティングされたバーは時間の経過とともに端が摩耗し、摩耗したバーは結合の信頼性が低くなり、サンプルに少量のコーティングの破片が入ります。したがって、バーは無期限に保管するのではなく、定期的に検査し、消耗品として交換する必要があります。
位置間の相互汚染
共有プラットフォームでは、撹拌棒が材料をある実験から別の実験に移動する主な経路となります。微量分析、元素分析、および強力な色素や生物学的に活性な化合物を含むあらゆるプロトコルでは、理想的には個別に保管およびラベル付けされた、特定のステーションまたは特定のサンプルタイプに専用のバーを使用することでメリットが得られます。容器の下の乾燥した残留物はカップリングギャップを変化させ、材料を次のフラスコに移す可能性があるため、こぼれた後はプレート自体を拭く必要があります。メソッドがキャリーオーバーの影響を受けやすい場合、バーと容器の検証済みの洗浄ステップは目視チェックよりも信頼性が高くなります。
平行撹拌と他のアプローチとの比較
マルチポジション磁気撹拌は、いくつかの選択肢のうちの 1 つであり、ベンチのスペースと予算を決める前に、他の選択肢と並べて設定する価値があります。
| アプローチ | 強さ | 制限 | 一般的なフィット感 |
|---|---|---|---|
| マルチステーションマグネチックスターラー | 1 つの混合ウィンドウ、1 つの設置面積、一貫した設定内の複数の容器 | 低粘度および中粘度に限定されます。高せん断能力がない | 試験、溶解、中断、メソッド開発の反復 |
| 複数のシングルポジションスターラー | 柔軟性と冗長性。 1 回失敗してもバッチは停止しません | 時間の経過とともにばらつくケーブル配線、ベンチスペース、設定値 | 小規模な研究室で多様で少量の作業を行う |
| オーバーヘッドメカニカルスターラー | 粘性材料および大容量向けの高トルク | シャフト、ベアリング、シールを清掃します。通常、一度に 1 つの容器 | ペースト、スラリー、スケールアップ研究 |
| オービタルシェーカー | 多数の血管を一度に優しく治療 | 混合エネルギーが低い。局所的な渦がない | 細胞作業、壊れやすい培地での抽出 |
| ローラーミキサー | 非常に優しく、内部のバーを掃除する必要はありません | 速度が遅く、せん断力が低いため、固体を素早く溶解するのには不向き | 血液または粘稠な生体サンプルの均質化 |
通常、比較はエネルギーと規模の問題に解決されます。いくつかの小さな容器で低粘度の液体を激しく撹拌する必要があるメソッドの場合、マルチポジション プラットフォームが効率的です。この方法に高トルクが必要な場合は、機械式インペラが最適な解決策であり、磁気カップリングをいくら使用しても代替できません。
ご注文前の選択チェックリスト
このカテゴリの仕様エラーのほとんどは、ステーション数だけで注文したことに起因します。次の点では、プラットフォームが特定の研究室で機能するかどうかを決定する変数について説明します。
- 器セット: リムの直径と壁の厚さを含む、使用される最大および最小の容器。
- 同時負荷: 同時に航行しなければならない船舶の数であり、理論的に適合できる船舶の数ではありません。
- 速度制御: 速度がプラットフォーム全体に設定されるか位置ごとに設定されるか、およびメソッドに必要な範囲。
- 液体の性質: 実行の開始時と終了時の粘度、密度、固形分含有量。
- 化学的適合性: トッププレート表面、バーコーティングおよびハウジング材料を使用溶剤に対して保護します。
- 温度: 周囲の作業条件、およびプロトコルで温度制御が必要かどうか。その場合、構成をサプライヤーに確認する必要があります。
- デューティサイクル: 連続運転か短期運転か、プラットフォームが無人のまま放置されるかどうか。
- 設備: ベンチまたはフードの設置面積、電源およびソケットの利用可能性。
- 流出管理: 各位置の周囲の清掃とドライブ領域の保護のためのアクセス。
- サポートアイテム: 正しいサイズのスペアバーの供給、文書化、サービス手配。
6 つの並行消化を実行する研究室と、4 つの異なる容器で 4 つの異なる速度で製剤を開発する研究室では、優先順位が異なります。モデルを比較する前にこれらの要件を書き留めておくと、選択がかなり明確になり、構成の議論も容易になります。 TENCAN マルチステーションマグネチックスターラー 一般的な仕様書ではなく、実際のワークロードに対して。
操作方法とトラブルシューティング
プラットフォームがベンチに設置されると、日常的な問題のほとんどは少数のカテゴリに分類されます。以下の表に、最もよく現れる症状と、それらを解決するためのチェック項目を示します。
| 症状 | 考えられる原因 | アクション |
|---|---|---|
| バーは回転しますが、液体はほとんど動きません | 血管に対してバーが小さすぎるか、循環を促進するには速度が低すぎます | バーの長さを容器の直径の半分に向けて増やしてから、速度を再調整します |
| 高速でバーを切り離す | 渦負荷、粘性液体、または容器底部の過度の隙間 | 速度を下げる、重いバーを使用する、または壁の薄い容器に変更する |
| 1 つの位置が他の位置と異なる動作をする | 異なる容器、充填量またはプレート上の残留物 | ガラス器具を標準化し、その位置の下のプレートを洗浄します |
| 騒音・振動 | バーが摩耗している、中心からずれて配置されている、または容器が平らに設置されていない | バーを交換し、容器を中心に戻します |
| 長時間の撹拌中にサンプルが温まる | モーターとドライブの熱に加え、バーによって放散されるエネルギー | 速度を下げる、走行時間を短縮する、または温度制御が必要かどうかを確認する |
2 つの習慣がこれらの問題のほとんどを防ぎます。 1 つ目は、速度設定を容器のタイプおよびバーのサイズとともにメソッドノートに記録し、再最適化するのではなく実行を繰り返すことができるようにすることです。 2 つ目は、バーを定期的に検査することです。これまで信頼していた方法が突然カップリングを停止する最も一般的な理由は、バーがわずかに摩耗したことです。
よくある質問
マルチステーションマグネチックスターラーは一度に何個の容器を稼働できますか?
ドライブ位置の数はモデルによって決まりますが、実際に使用できる容器の数は通常より少なく、ガラス製品の直径によって異なります。幅の広い容器では、リムが接触しないように位置を十分に離す必要があり、各容器がドライブの中央に配置できるため、カウントが減少します。
粘性のある液体にも対応できますか?
磁気カップリングで十分なトルクを伝達できる程度までです。水のような適度な粘度の溶液は簡単です。ペースト、濃厚なスラリー、および高固形分懸濁液には、通常、シャフト付きの機械式撹拌機が必要です。手法が限界に近い場合、実際の材料を使用してテストすることが、パフォーマンスを確認する唯一の信頼できる方法です。
位置ごとに個別の撹拌バーが必要ですか?
バーはサンプルと最も密接に接触するシステムの一部であるため、キャリーオーバーが重要な場合は別個のバーを使用することをお勧めします。位置またはサンプルの種類にバーを割り当て、ラベルを付けて保管し、摩耗したら交換することで、汚染リスクとカップリング動作の両方を制御できます。
マルチステーションプラットフォームは生物学的作業や無菌作業に適していますか?
磁気撹拌自体は密閉容器および穏やかな懸濁に適合しますが、無菌性はスターラーのみに依存するのではなく、容器、密閉容器、および周囲の環境に依存します。汚染管理が重要な場合、バーと容器は検証された洗浄または滅菌ステップを備えた消耗品として扱われ、プラットフォームは空気の流れと流出のリスクを管理できる場所に配置される必要があります。
マルチステーション プラットフォームの選択は、最終的には、ドライブ アーキテクチャ、間隔、速度制御を、すでに使用されている容器や液体に適合させるかどうかによって決まります。実際のガラス器具、実際の充填量、リストにある最も困難な配合を使った短い試行では、どの仕様表よりも適合性について詳細が明らかになります。これは、プラットフォームが単により多くの位置を設定するのではなく、一貫した並行混合を実現することを確認する最も信頼できる方法です。